约定
本文统一采用:
- 旋转矩阵 表示从刚体系到世界系的主动旋转;
- 四元数采用 Hamilton convention,标量在前:
- 四元数与旋转矩阵满足
其中向量 在四元数运算中视作纯四元数
- 叉乘矩阵记为
满足
Info
不同教材、软件和论文可能采用不同约定,例如:
- 四元数标量在前或在后;
- Hamilton 或 JPL 四元数;
- 表示 body-to-world 或 world-to-body;
- twist 排列为 或 。
这些约定会改变部分公式的正负号和矩阵排列。使用公式前应首先确认约定。
本文统一采用:
其中向量 在四元数运算中视作纯四元数
满足
Info
不同教材、软件和论文可能采用不同约定,例如:
这些约定会改变部分公式的正负号和矩阵排列。使用公式前应首先确认约定。
考虑由个刚体构成的多体系统,选取个广义坐标来描述每一个刚体的位姿。 这些广义坐标记为。 在无约束的情况下,系统的自由度是。 然而,它们之间未必是独立的,假设它们受到个形如
的独立方程的约束,于是系统的自由度还剩下个。
Note
为什么不一定等于?这取决于所选取的广义坐标,例如当使用四元数来描述刚体的方向时,每个刚体的位姿就有7个广义坐标,但还需要一个四元数模为1的约束方程。
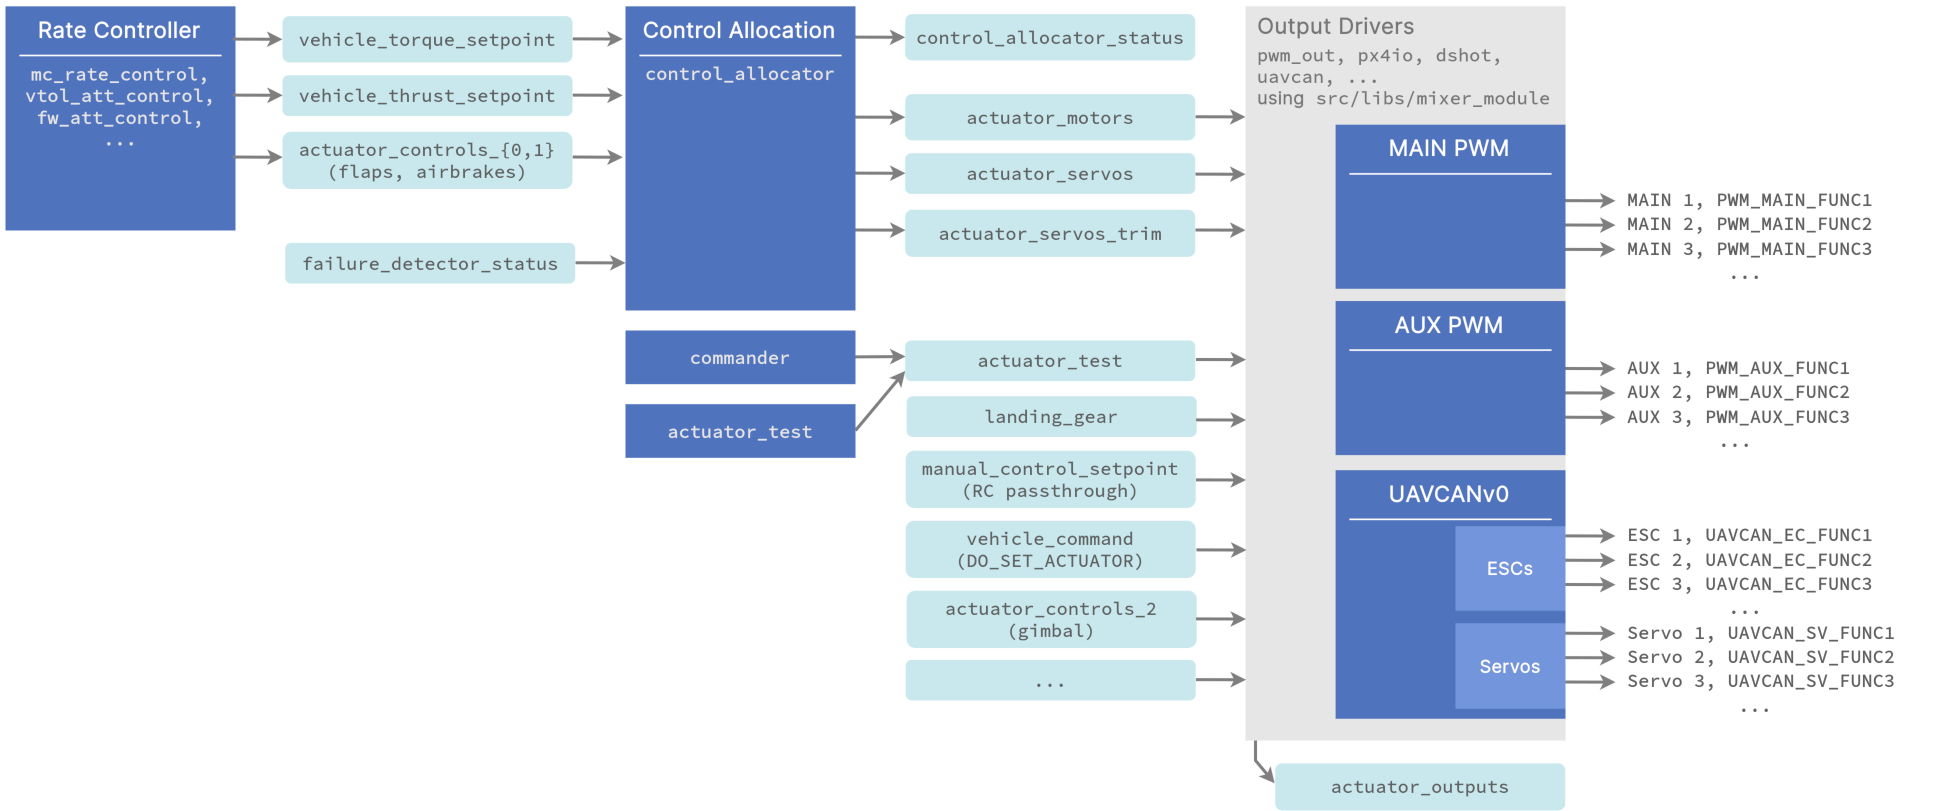
1.16版本的PX4混控器改版了,Pipeline如下图:
其中用于计算各执行器分配量的代码位于src/lib/control_allocation/control_allocation。
控制分配器有两个版本,通过参数CA_METHOD控制。
角度控制器主要代码位于src/modules/mc_att_control/AttitudeControl/AttitudeControl.cpp中,其核心为update函数。
角度控制采取了倾转分离的策略,倾斜(俯仰、偏航)的控制能力较强,而转向(偏航)的控制能力较弱,因此采用了不同的控制增益,将转向的控制量按比例缩小。
首先计算当前姿态和期望姿态分别对应的z轴方向(世界坐标系):
// calculate reduced desired attitude neglecting vehicle's yaw to prioritize roll and pitch
const Vector3f e_z = q.dcm_z();
const Vector3f e_z_d = qd.dcm_z();
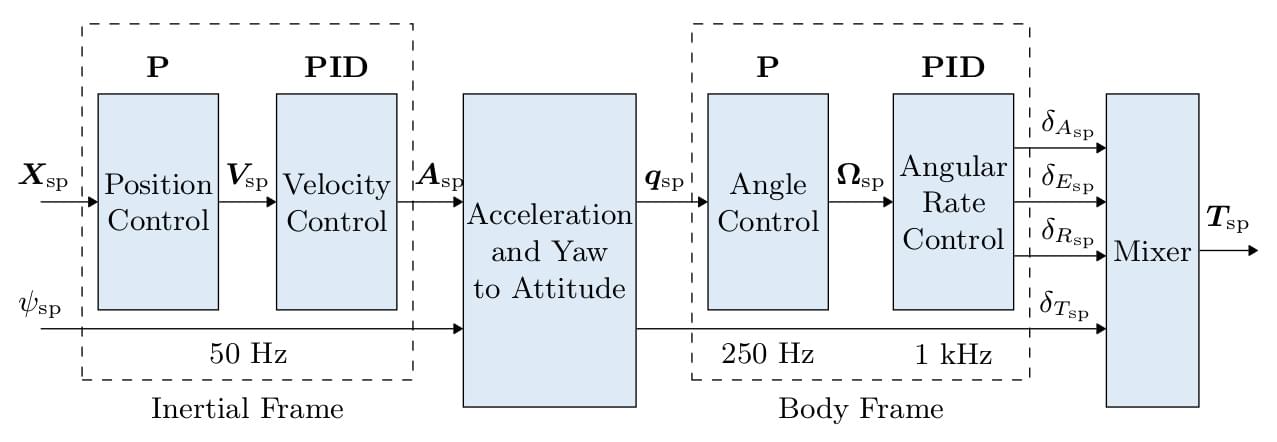
整体控制器结构如下

各模块分别位于:
src\modules\mc_pos_controlsrc\modules\mc_att_controlsrc\modules\mc_rate_controlsrc\modules\control_allocator如图所示,坐标系为旋转得到,记其三个单位基向量, , 在系下的坐标表示分别为, , ,则旋转矩阵为:
根据内积的定义,有
绕x, y, z三个轴旋转角的旋转矩阵为:
Info
下文的旋转矩阵、向量、四元数等都用右上标表明是在哪个坐标系下描述的。
Zhiyuan Liu, Leheng Li, Yuning Wang, Haotian Lin, Zhizhe Liu, Lei He, Jianqiang Wang 通讯作者:王建强,清华大学车辆与运载学院院长 arXiv: 2409.15135

本文是2021年关于MO RL和MO Planning的一篇综述。
MOMDP是一个六元组。其中,是状态空间,是动作空间,是状态转移函数,是折扣因子,是初始状态的概率分布,是vector-valued reward function,是目标数。
MOMDP下,agent执行策略,其Value function定义为
在这种情况下,价值函数是矢量,不像单目标RL那样,最优的定义并不是显而易见的。定义效用函数(utility function / scalarisation function),将价值函数映射到一个标量:
Shuo Feng, Henry X. Liu*, et. al. 22 March 2023 Nature Vol 615